PITTSBURGH, September 30, 2026 /PRNewswire/ -- Daimon Robotics, ein auf taktile Intelligenz spezialisiertes Unternehmen im Bereich der physikalischen KI, präsentiert auf der IROS 2026 in Pittsburgh seine Full-Stack-Lösungen für physikalische KI. Unter dem Motto „From Touch to Intelligence" stellt das Unternehmen seine Infrastruktur für taktile Intelligenz sowie die neuesten Fortschritte im Bereich der geschickten Robotermanipulation vor.
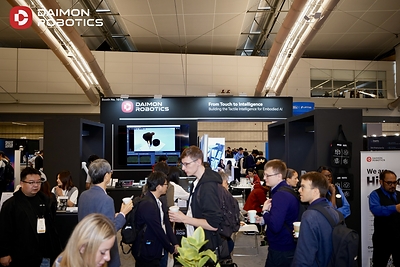
Aufbau einer Infrastruktur für taktile Intelligenz im Bereich der physikalischen KI
Da Roboter in der physischen Welt immer komplexere Aufgaben übernehmen, muss die Wahrnehmung über das bloße Sehen von Objekten und ihrer Umgebung hinausgehen. Berührung, Kraft, Schlupf und Materialreaktion entscheiden oft darüber, ob eine Aktion gelingt – doch diese physikalischen Eigenschaften lassen sich allein durch visuelle Wahrnehmung nur schwer erfassen. Taktile Sensorik liefert die fehlende Ebene physikalischer Informationen und ermöglicht Robotern ein direkteres Verständnis ihrer Interaktion mit der Welt.
Daimon baut eine Infrastruktur auf, die taktile Wahrnehmung, Daten zur physischen Interaktion und Weltmodelle miteinander verbindet. Auf der IROS demonstrierte das Unternehmen drei Ebenen dieses Stacks:
Daimon-TWM präsentiert sich erstmals seit seiner Einführung in einer öffentlichen Live-Demonstration
Die IROS 2026 markiert die erste öffentliche Live-Demonstration von Daimon-TWM seit seiner Einführung im August. Das Modell wird anhand von zwei autonomen Manipulationsaufgaben live vorgeführt:
Bei beiden Aufgaben nutzt Daimon-TWM taktiles Feedback, um auf den physikalischen Zustand der Aufgabe zu reagieren und seine Handlungen von einem Schritt zum nächsten anzupassen.
Verankerung physikalischer KI in der realen Welt
Daimon baut eine Infrastruktur für taktile Intelligenz auf, um Roboter in die Lage zu versetzen, in der physischen Welt zu lernen, sich anzupassen und immer geschicktere Manipulationen durchzuführen – und damit die Robotik vom Sehen zum Fühlen und vom Verstehen der Welt zur Interaktion mit ihr zu führen.
Informationen zu Daimon Robotics
Daimon Robotics hat sich dem Aufbau eines geschlossenen Ökosystems für physikalische KI verschrieben, das taktile Sensorik, Daten und Modelle nahtlos integriert. Angetrieben von unserer bahnbrechenden taktilen Technologie statten wir Roboter mit echter physischer Intelligenz aus.
Unser Kernproduktportfolio umfasst hochauflösende, hochfrequente, bildverarbeitungsbasierte taktile Sensoren, ein multimodales VTLA-Datenerfassungssystem sowie ein auf taktilen Daten basierendes Modell der physischen Welt, das es Robotern ermöglicht, in der kontaktreichen und komplexen realen Welt robuste und geschickte Handhabungsaufgaben auszuführen.
Daimon Robotics ging aus dem Robotik-Forschungsteam der Hong Kong University of Science and Technology hervor und nahm 2023 offiziell den Betrieb auf. Das Unternehmen hat seinen Hauptsitz in Shenzhen und unterhält eine Forschungs- und Entwicklungsniederlassung in Hongkong.
 View original content to download multimedia:https://www.prnewswire.com/news-releases/daimon-robotics-prasentiert-auf-der-iros-2026-eine-infrastruktur-fur-taktile-intelligenz-im-bereich-der-physikalischen-ki-302893663.html

Eine anonyme E-Mail an die US-Botschaft in Bern hat kurz vor dem Auftritt von US-Präsident Donald Trump beim Weltwirtschaftsforum in Davos ein Ermittlungsverfahren der Schweizer Bundesanwaltschaft ausgelöst – und zur Festnahme einer WEF-Mitarbeiterin geführt. Inzwischen ist klar: Die gegen die IT-Expertin erhobenen Vorwürfe eines geplanten Attentats waren nicht zu belegen. Die Bundesanwaltschaft teilte mit, die in der Sache eröffneten Ermittlungen wegen strafbarer Vorbereitungshandlungen zu einem Mord seien eingestellt worden.
Die Warnmail war laut Medienberichten der Tamedia-Gruppe wenige Stunden vor Trumps Rede eingegangen. Der anonyme Absender schilderte in fehlerhaftem Englisch eine angeblich „dringliche Bedrohung“ für das Leben des US-Präsidenten in Davos und bezeichnete die später festgenommene Frau iranischer Herkunft als Agentin, die eine entsprechende Operation koordiniert habe. Die US-Botschaft leitete den Hinweis an die Schweizer Behörden weiter; diese erklärten, sie hätten die Warnung „sehr ernst“ genommen und seien „sofort aktiv“ geworden.
Tatsächlich arbeitete die Beschuldigte nicht am Tagungsort in Davos, sondern in der WEF-Zentrale im Genfer Vorort Cologny. Dort wurde sie nach Angaben der Bundesanwaltschaft festgenommen, mehrere Stunden lang bis tief in die Nacht vernommen und ihre Telefone sowie ihr Computer wurden beschlagnahmt und ausgewertet. Im Zuge dieser Maßnahmen habe sich jedoch gezeigt, dass sich keiner der in der anonymen E-Mail erhobenen Punkte erhärten ließ. Für alle Aspekte der Anschuldigungen seien keine Beweise gefunden worden, hieß es zur Begründung für die Einstellung des Verfahrens.
Die betroffene Mitarbeiterin, eine gebürtige Iranerin, war nach den Medienberichten kurz nach dem Vorfall beim WEF nicht mehr beschäftigt. Zu den Gründen äußerte sich die Organisation nicht; auf entsprechende Anfragen gab es zunächst keine Stellungnahme. Damit bleiben nach dem spektakulären Fehlalarm vorerst Fragen offen – etwa zur Herkunft und Glaubwürdigkeit des anonymen Hinweises –, während die Schweizer Strafverfolger den Fall strafrechtlich abgeschlossen haben.